Liminal · Technology & Research

技术成果

从统一世界状态建模,到自主任务执行闭环

查看功能实录
AUTONOMOUS TASK TECHNOLOGY

自主任务执行体系

以持续更新的现场状态为基础,理解任务、组织能力,并根据执行反馈动态调整。

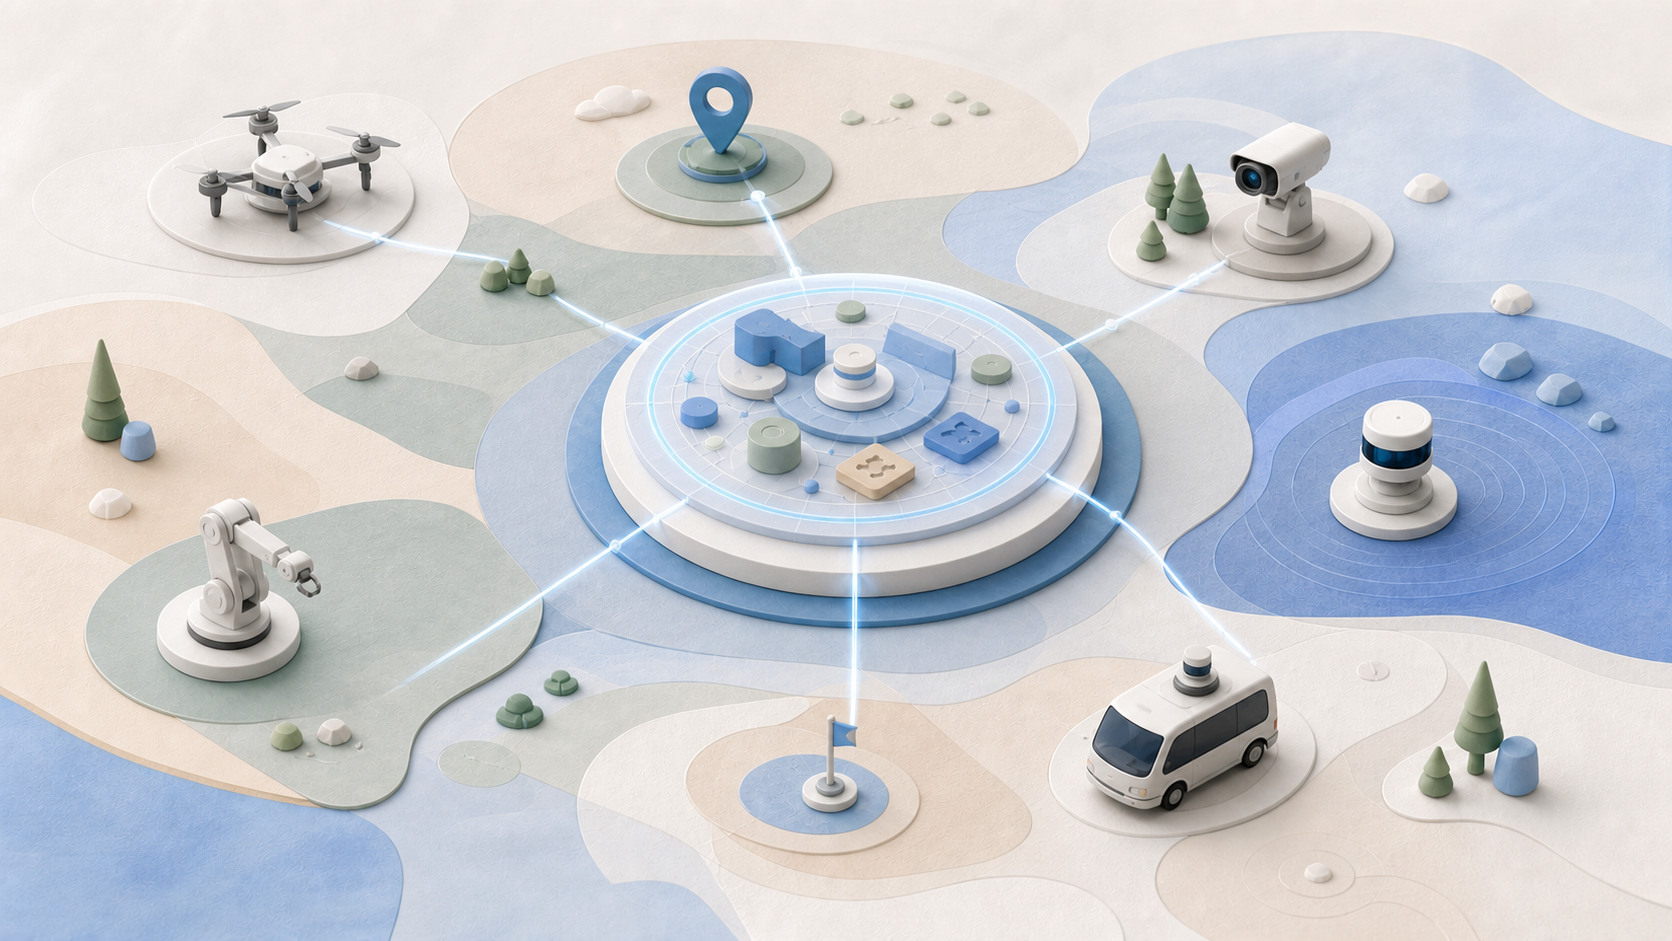
设备、空间、任务和数据被纳入统一世界状态建模的概念插画
01 · WORLD STATE

统一世界状态建模

将设备状态、空间关系、任务进度、现场事件和可调用能力进行统一状态建模,为认知判断、任务规划和资源调度提供持续更新的状态基础。
多源数据融合空间与任务建模状态持续更新
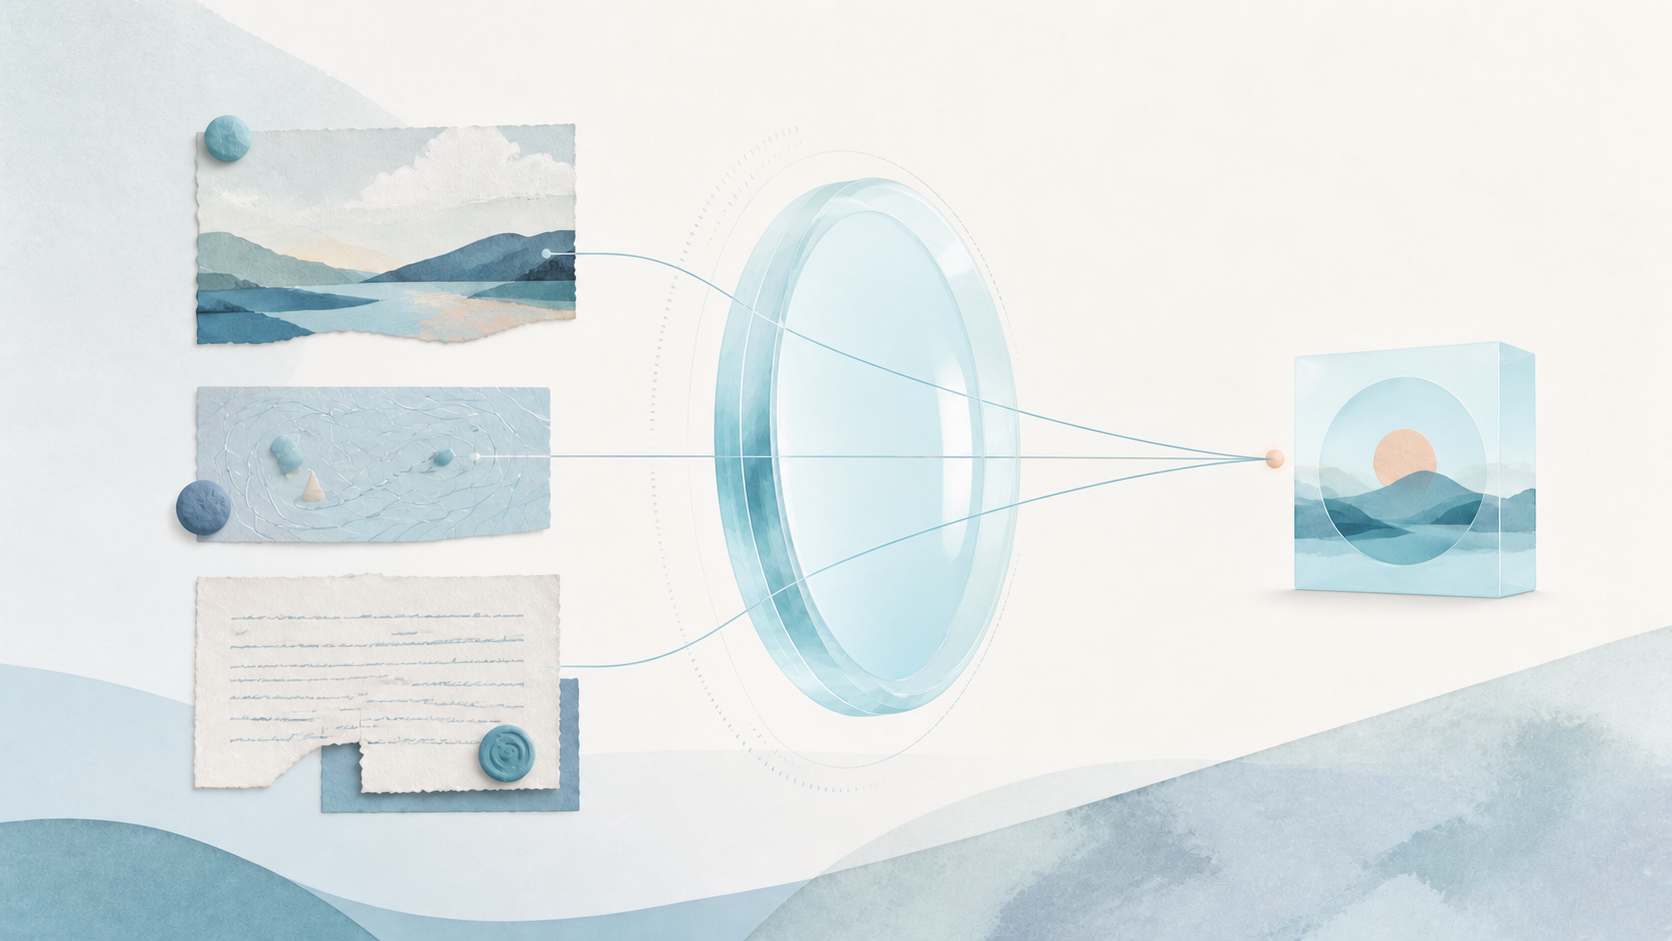
系统融合现场感知、历史记录和领域知识形成任务判断的概念插画
02 · TASK COGNITION

任务认知与证据推理

围绕任务目标理解现场环境,综合实时感知、历史记录与领域知识形成判断,并将关键依据转化为后续规划和执行可直接使用的结构化信息。
环境理解多源证据融合判断结果结构化
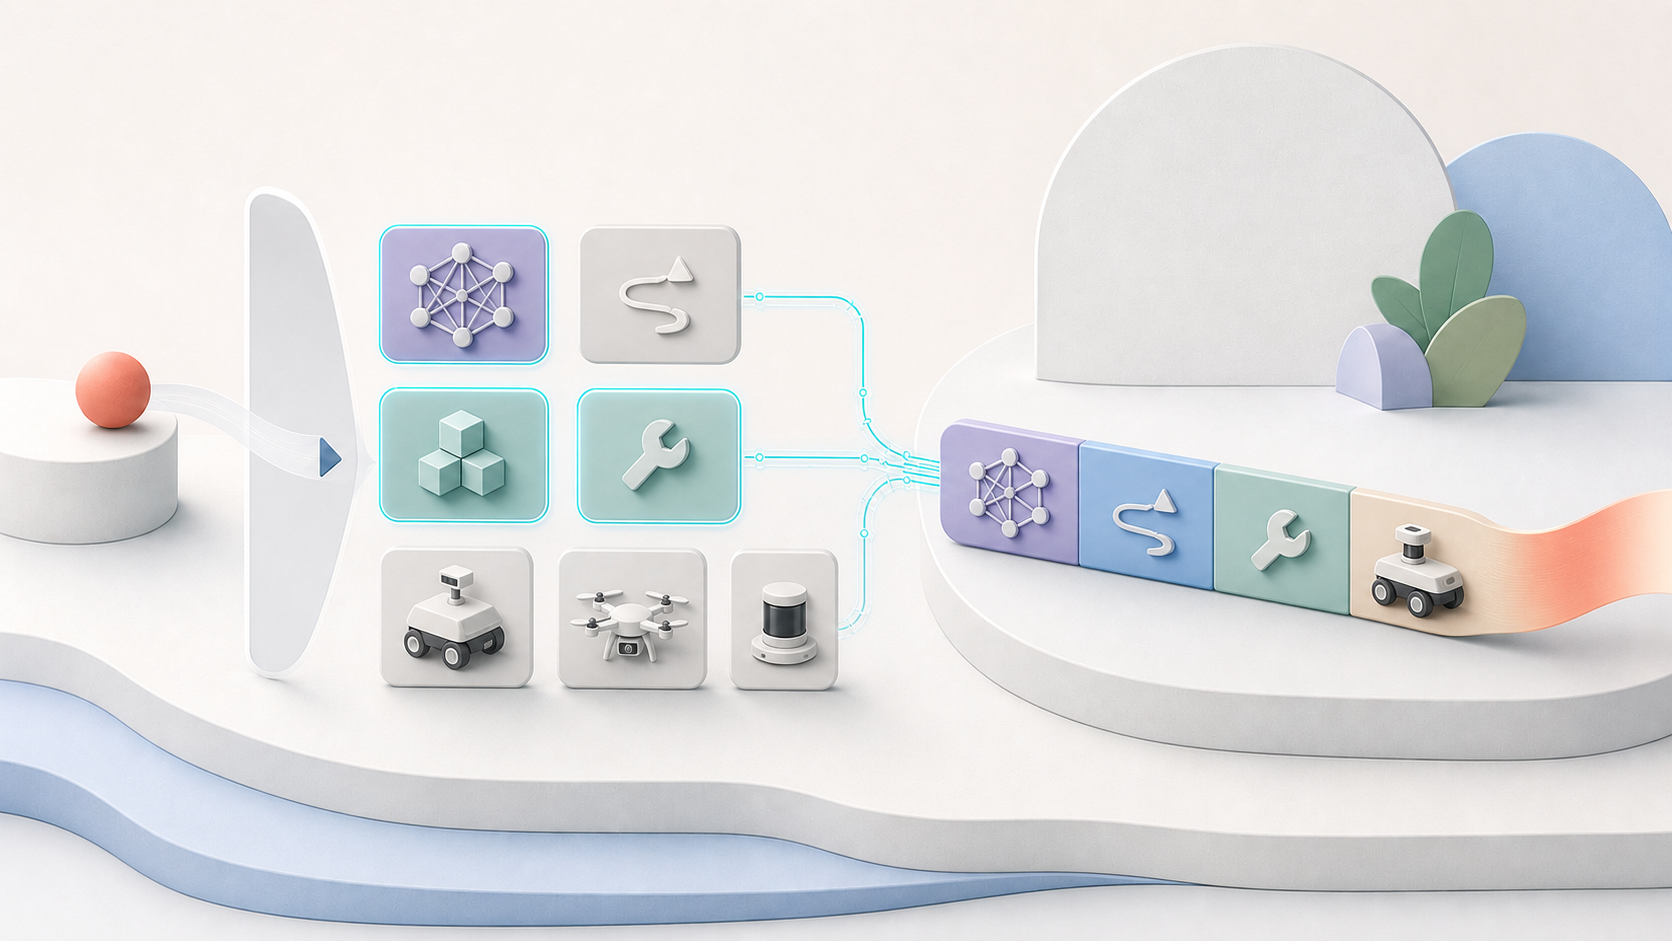
系统选择模型、技能、工具和载体并组合执行能力的概念插画
03 · OS ORCHESTRATION

能力编排与任务规划

将目标拆解为可执行步骤,根据能力描述、设备状态、空间位置和安全约束等,选择并组合载体、模型、技能与工具,进一步生成任务规划方案。
任务分解能力装配跨资源调度方案规划
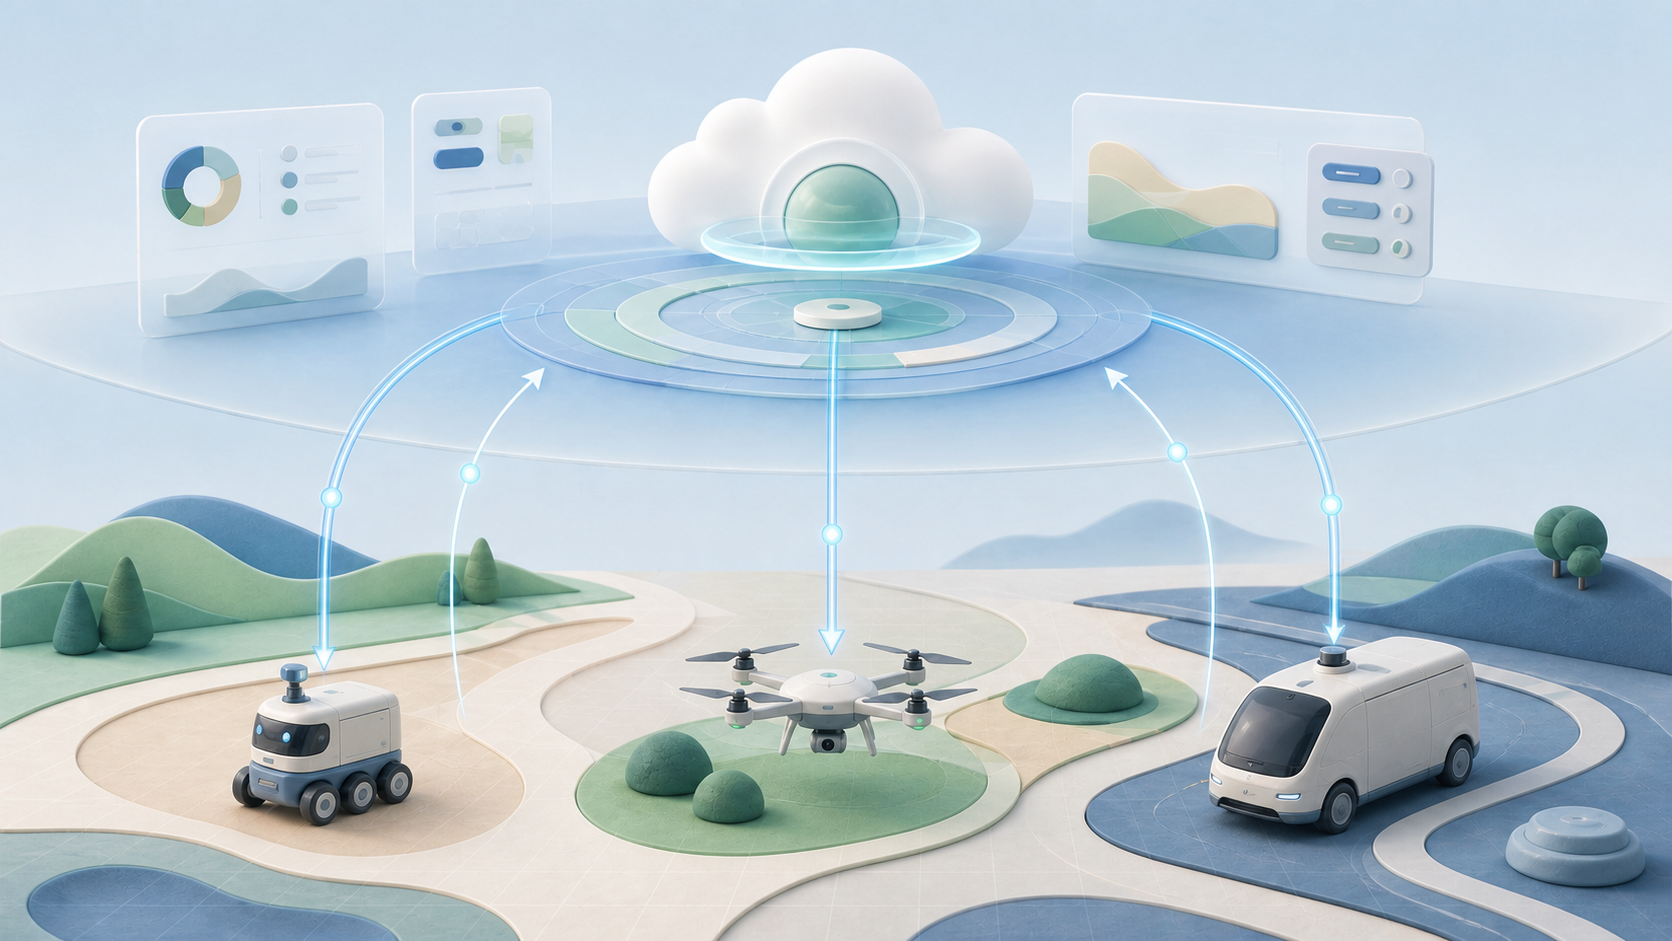
云端任务下发到机器人、无人机和车辆并持续回传状态的概念插画
04 · EXECUTION LOOP

自主任务执行闭环

自主载体与软件工具持续执行,现场实况和阶段数据持续回输,系统动态优化方案、调配资源和结果验证。

虚实协同执行动态重规划验证与追溯
System Architecture

运行逻辑

01 / TASK INPUT任务目标
Liminal 灵眸ORCHESTRATION理解 · 编排 · 调整
载体与设备DEVICES
模型与能力INTELLIGENCE
数据与环境WORLD STATE
EXECUTION / FEEDBACK状态回流与动态调整
  1. 01

    资源接入

  2. 02

    任务理解

  3. 03

    能力编排与任务规划

  4. 04

    执行调整

  5. 05

    结果反馈

Core Mechanisms

核心技术

智能任务理解

理解任务目标、范围与约束,完成任务拆解和目标推理。

知识与经验增强

结合行业知识、历史记录和任务经验,提高判断与执行能力。

动态能力调用

按任务需要组合载体、模型、技能与工具,形成全面执行能力。

跨空间智能协同

连接数字系统与物理载体,让信息处理和现场执行形成闭环。

Functional Demos

功能实录

异构接入:从设备连接到能力统一

不同厂商、协议和类型的设备接入,完成身份识别、协议适配、能力解析与状态同步。

空间认知:从环境感知到语义建模

融合点云、图像等环境数据,进行对象识别与场景语义建模,为空间推理和规划调度提供支持。

Representative Research

论文发表

Selected Papers 2025–2026
  1. ResearchBenchmark

    PhyInfoEQA

    自主任务中的问答、证据获取与能力评测

    面向环境理解、主动补证与现场信息获取的评测基准

    自主任务问答证据获取能力评测
  2. ResearchMethod

    TriPMA

    复杂任务的可回答性判断、目标规划、证据获取与动态记忆

    面向主动探索、持续判断与动态调整的智能体方法

    任务规划主动探索动态记忆
  3. 2026ICRA

    SurveilNav: Collaborative Object Goal Navigation with Robot and Surveillance System

    Yu M, Wang Q, et al.

    International Conference on Robotics and Automation

    目标导航机器人协同监控系统
  4. 2026ICRA

    MemOcc: Hierarchical Memory for Indoor Continuous Occupancy Mapping

    Yang Y, Lin Y, Guo L, Song L, Wang Q, et al.

    International Conference on Robotics and Automation

    连续占据建图分层记忆室内建图
  5. 2026IEEE TMM

    TAS-DAQ: Task-Adaptive Sparse Prediction with Dense Query Auxiliary Supervisory for Efficient 3D Object Detection

    Yang Y, Song L, Wang Q, et al.

    IEEE Transactions on Multimedia

    3D目标检测稀疏预测任务自适应
  6. 2025NeurIPS

    C-NAV: Towards self-evolving continual object navigation in open world

    Yu M, Zhu F, Liu W, Yang Y, Wang Q, et al.

    Advances in Neural Information Processing Systems

    连续目标导航开放世界自演化
  7. 2025EAAI

    A Real-Time Multi-AGV Scheduling Approach with Long-Term Planning Under Persistent Resource Contention

    Zhang W, Wang Q, et al.

    Engineering Applications of Artificial Intelligence

    多AGV调度长期规划资源竞争

进一步了解 Liminal 灵眸